Топ проектов недели: тарелка со спутниками, доска уиджа на ЧПУ, VR без базовых станций и модем за $100
Проекты недели 27 октября — 2 ноября: ржавая тарелка ловит спутники, уиджа пишет без рук, e-paper держит 30 FPS, а 185-мг робот пережил мухобойку.
Станция из тарелки восьмидесятых — Raspberry Pi, RTL-SDR и мотор от коляски#
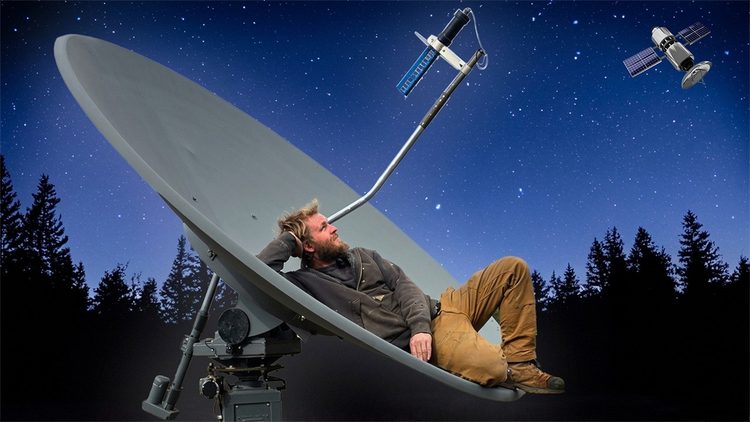
Наведение — на Raspberry Pi. Фото: Cranktown City
Ютубер Cranktown City нашёл на новом участке восьмифутовую спутниковую тарелку и вместо металлолома сделал из неё наземную станцию. Ржавчина не помеха — важна лишь точная парабола, собирающая сигнал в фокус. По углу места тарелку наводит штатный моторизованный узел, а поворотную базу автор собрал сам: азимут крутит мотор от инвалидной коляски с червячным редуктором, положение осей отчитывают магнитные энкодеры. Командует Raspberry Pi — он пересчитывает данные о спутниках в углы библиотекой Skyfield. В фокусе — 3D-печатная спиральная антенна L-диапазона, за ней усилитель, RTL-SDR и декодер SatDump.
BSB-SLAM — трекинг для VR-шлема без базовых станций#
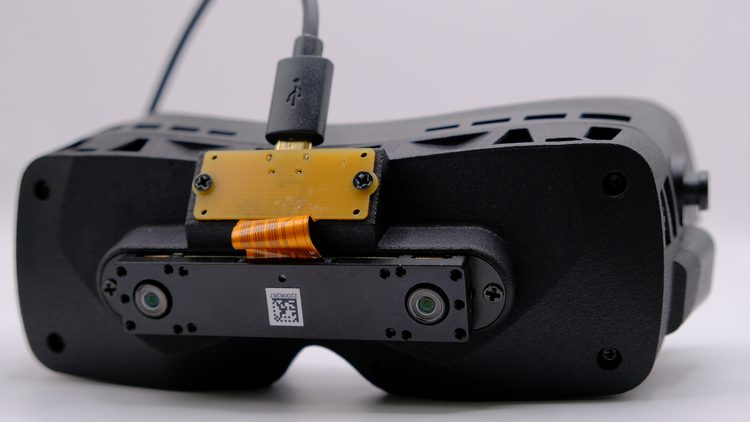
Xvisio XR50, USB-кабель и 3D-печатное крепление
Prohurtz, автор аддона для айтрекинга EyeTrackVR, прикрутил к шлему Bigscreen Beyond модуль BSB-SLAM — и тот получил полноценный inside-out-трекинг без внешних базовых станций. Рецепт простой: плата SLAM-сенсора Xvisio XR50, USB-кабель, 3D-печатное крепление и софт, подменяющий данными сенсора сигналы станций. Беспроводным шлем не становится, но привязка к комнате со станциями исчезает. Идея заработала ещё в 2025 году, теперь это «заказал плату, напечатал переходник, поставил софт». Сенсор недешёв, но такой модуль втыкается за вечер — примета времени.
OuijaCNC — доска уиджа, которая пишет сама#
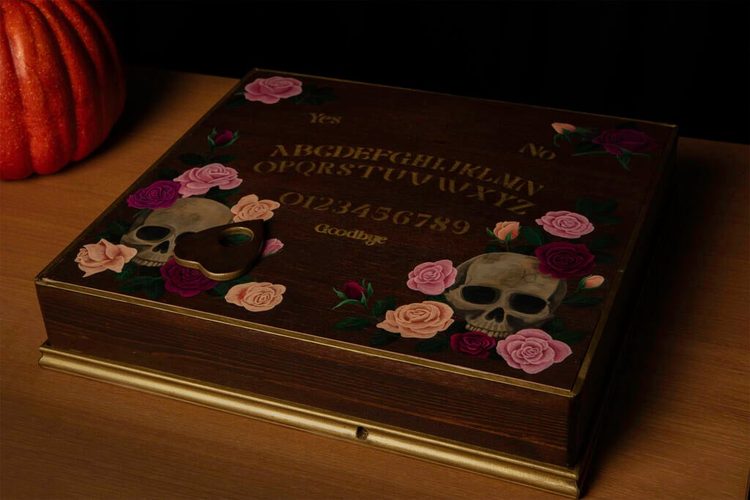
Планчетту тащит магнит на CoreXY-станке
Идею Кат Шанн подсмотрела у самодвижущихся шахматных досок, где фигуры тянет магнит под столешницей, и применила приём к доске уиджа. Внутри фанерного ящика с морилкой и золотой краской прячется CoreXY-станок из 3D-печатных деталей, лески, моторов и завалявшегося ESP32. Чтобы планчетта не буксовала, магнитов добавили и на голову станка, и в неё саму, нижние подперли пружинами, а в дно вклеили шарикоподшипники. «Духом» управляет Raspberry Pi 3 B+, бывший принт-сервер: Flask-приложение принимает текст из веб-интерфейса, превращает слова в G-code по координатам букв и отдаёт его в ESP32 по USB. Ответ пока печатает человек — в планах микрофон и ИИ.
Othellobot — робот-реверси без единого переворота диска#
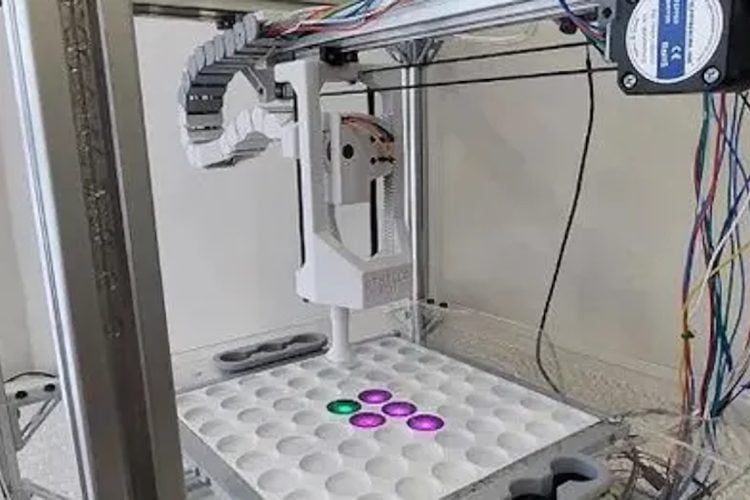
Захваченная фишка не переворачивается — меняет цвет светодиод
В школе Jeneus писал на C++ программу для реверси — она вышла багованная, ходы были случайными. Став мехатроником, он взял реванш: Othellobot — гантри в духе 3D-принтера (профили 2020, две NEMA 17 на GT2-ремнях), ставящий прозрачные фишки TPU вакуумной присоской (насос, датчик давления, серво с энкодером AS5600). Диски при этом никогда не переворачиваются: поле собрано из четырёх светодиодных матриц 4×4 в сетку 8×8 — захваченная фишка просто меняет цвет, а допустимые ходы мигают. Моторами командует Arduino Nano; Raspberry Pi для камеры и стратегии сгорел при разработке, заменяет ноутбук. В гайде из 29 шагов — KiCad-файлы и STL.
Латунный ИИ-ассистент на ESP32-C3 размером с два пальца#
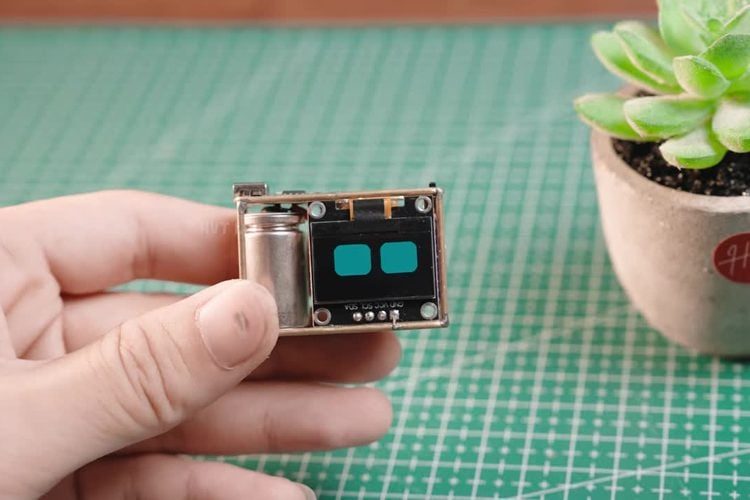
Проволока и трубки — сразу рама и проводка
Самодельный голосовой ассистент обычно — отладочная плата в коробке. Huy Vector с канала HVT Lab пошёл иначе: его помощник размером с два пальца держится на каркасе из латунной проволоки и трубок, работающих сразу и рамой, и проводкой. Внутри — ESP32-C3, 0,96-дюймовый OLED с глазами, микрофон, динамик от смартфона и аккумулятор. Распознавание речи, языковая модель и синтез ответа идут на сервере открытого проекта Xiaozhi — чип лишь стримит звук по Wi-Fi и рисует глаза. Ассистент шутит, проверяет погоду, говорит на многих языках, играет музыку, управляет домом через ESPHome. Пока одни запускают LLM прямо на ESP32-S3, это другой полюс: дешёвый чип плюс облако.
E-paper на 30 FPS — 2,16 миллиона кадров ради науки#
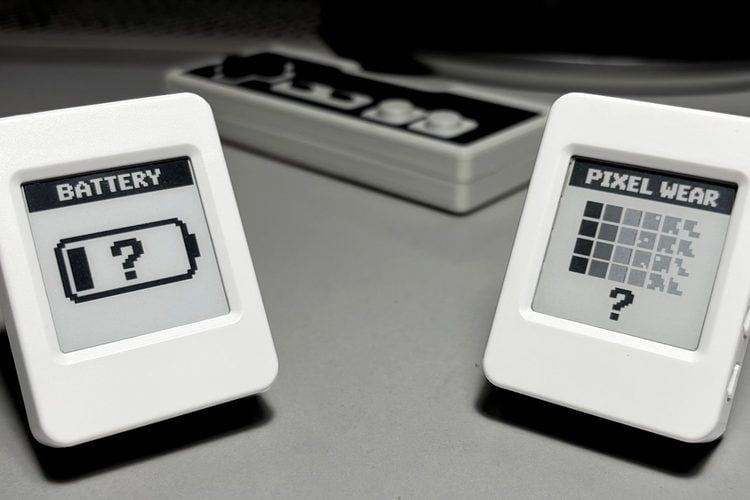
Батарею сжирает ESP32-S3, а не электронная бумага
Электронная бумага слывёт медленной, но Game Boy на ней уже гоняют на 30 FPS — и Bo Made It, автор драйвера, замерил, во что это обходится. На плате Waveshare ESP32-S3-ePaper эмулятор в среднем тянет около 115 мА: аккумулятора на 400 мА·ч хватает на 3,5 часа. Без обновлений экрана система ест 90 мА, с расчётом полутонов — 107,6 мА, на панель остаётся 7,4 мА: батарею сжирает ESP32-S3, а не экран. Даташиты оценивают панель в миллион обновлений, но драйвер перерисовывает только изменившиеся пиксели — за 20 часов и 2,16 млн кадров появился лишь «гостинг», снимаемый полным обновлением. Waveshare такой режим не рекомендует.
VICModem — модем 1982 года за $100#
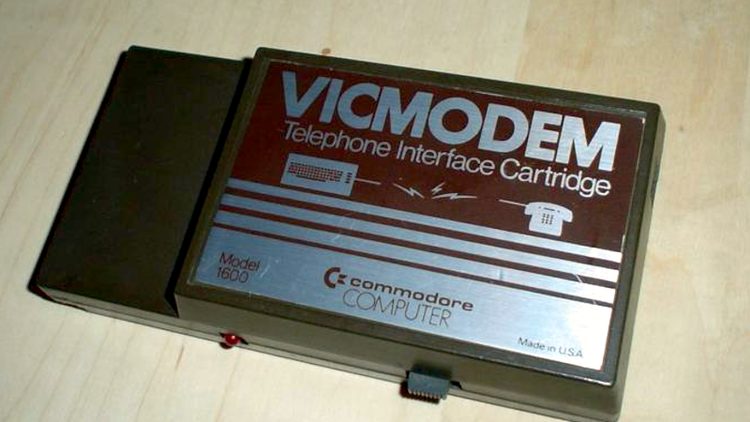
Семь микросхем и ни одной лишней детали
Commodore 1600 VICModem 1982 года, возможно, первый модем дешевле $100: конкуренты на 300 бод стоили вдвое дороже, а 1200 бод — от $600. Как это удалось, разобрался Дэйв Фаркухар. Commodore заказала разработку профильной Anchor Automation: «модем на чипе» Motorola MC14412 плюс ещё шесть микросхем. Экономили на всём: вместо акустического стакана — прямое подключение к линии, зато номер набирать приходилось самому и перекладывать шнур трубки в модем; отдельно продавался VIC-1605, по сути Y-кабель (телефон — в RJ-11, модем — в RJ-9). В Канаде закупленные для комплекта телефоны оказались с жёстко подключённой трубкой и не подходили.
Робот-насекомое на 185 мг, которому нипочём мухобойка#
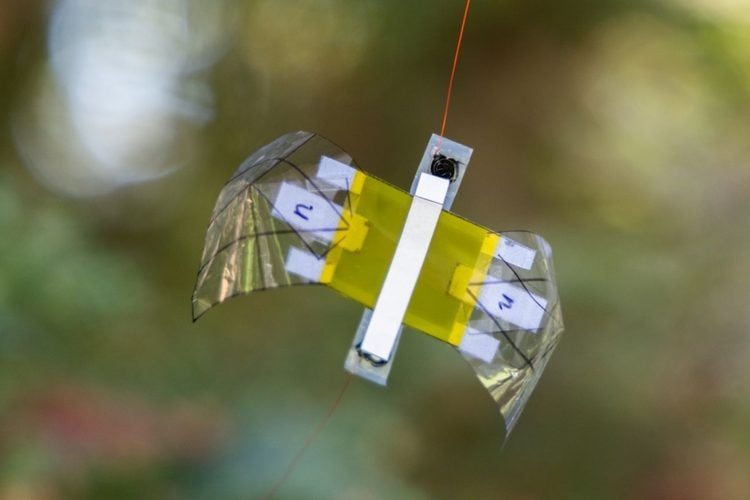
Привод из плёнки гнётся на 136° на частоте 110 Гц
Летающие роботы размером с насекомое обычно недолговечны: удар о стену ломает шарнир или редуктор. Команда Юаня Чжу, Ханьсяна У и профессора Цибина Пэя (UCLA, UC Davis, MIT) построила робота весом 185 мг, которому всё нипочём: после удара мухобойкой и сжатия грузом в 11 000 раз тяжелее он снова взлетел (результаты — в Science Robotics). Ни мотора, ни трансмиссии: крылья машет плёнка релаксорного сегнетоэлектрического полимера, изгибающаяся под напряжением, — 136° на 110 Гц при удельной мощности 1 600 Вт/кг. Конусные крылья складываются на одной половине взмаха и раскрываются на другой; подъёмной силы хватает на тройной вес, набор высоты — 40 см/с. Прототип пока на проводном питании, но живучесть решена самим материалом.