Актуатор для робота с нуля: почему больше витков меди не значит больше момента
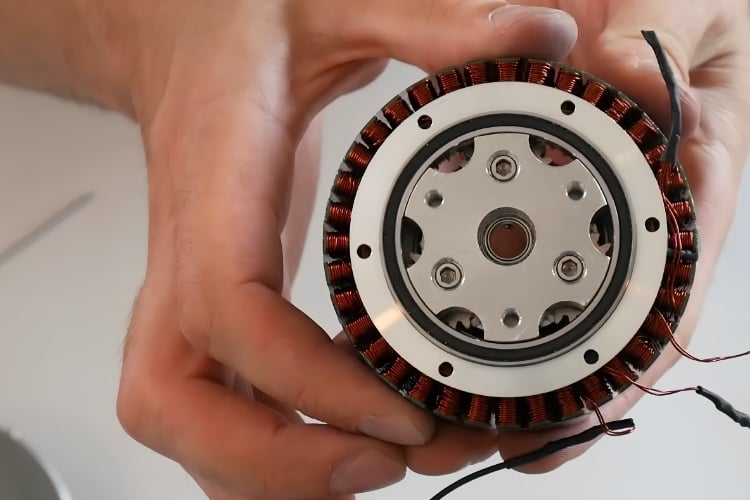
Перевод статьи He Built a Robot Actuator From Scratch and Found That More Copper Windings Don’t Mean More Torque — Circuit Digest.
Мейкер из Швеции, известный под ником Food For Robots, взялся перебрать собственный электрический актуатор для двуногого шагающего робота — и по дороге наткнулся на результат, который ломает интуицию: добавление витков медной обмотки в статор мотора не увеличивает крутящий момент при той же электрической мощности.
Звучит странно. Кажется, что чем больше витков — тем сильнее магнитное поле, тем больше момент. Но когда автор удвоил число витков с 18 до 36, произошло вот что: сопротивление обмотки выросло в четыре раза, а сечение провода пришлось уменьшить вдвое — иначе обмотка просто не влезла бы в пазы статора. Эти два эффекта компенсируют друг друга, и момент на ватт остаётся прежним.
Иначе говоря, крутящий момент масштабируется как корень из подводимой мощности, а не линейно. Автор связывает это с фиксированным соотношением между фазным напряжением и током в медной обмотке в режиме удержания (stall) — при заклиненном роторе именно оно определяет предел.
Две версии актуатора#
Первый вариант (неудачный):
- напечатан на 3D-принтере, привод на верёвочной передаче;
- максимальный момент — 10 Н·м;
- не выдержал нагрузки и вышел из строя.
Переделанный вариант (рабочий):
- корпус фрезерован из алюминия на ЧПУ;
- планетарный редуктор встроен в полый центр статора;
- статор с самостоятельной намоткой;
- масса — 900 г;
- диаметр — 102 мм;
- крутящий момент почти вдвое выше, чем у первой версии.
Почему это интересно#
Вывод полезен любому, кто проектирует приводы для ног роботов, роборук или гироскопических платформ: наращивать витки в надежде «выжать» больше момента при той же мощности — тупиковый путь. Прибавку даёт не количество меди самой по себе, а бюджет мощности, механика (редуктор) и геометрия статора. А раз момент растёт как корень из мощности, то удвоение силы обходится вчетверо дороже по электрической мощности — важное соображение для роботов, которые таскают собственные батареи.
Это ровно тот случай, когда самодельный проект «на коленке» упирается в ту же физику, что и большие серьёзные приводы вроде тех, что стоят в MIT Cheetah, — и наглядно её показывает.