Подводный дрон меряет толщину льда: проект студентов ETH Zurich
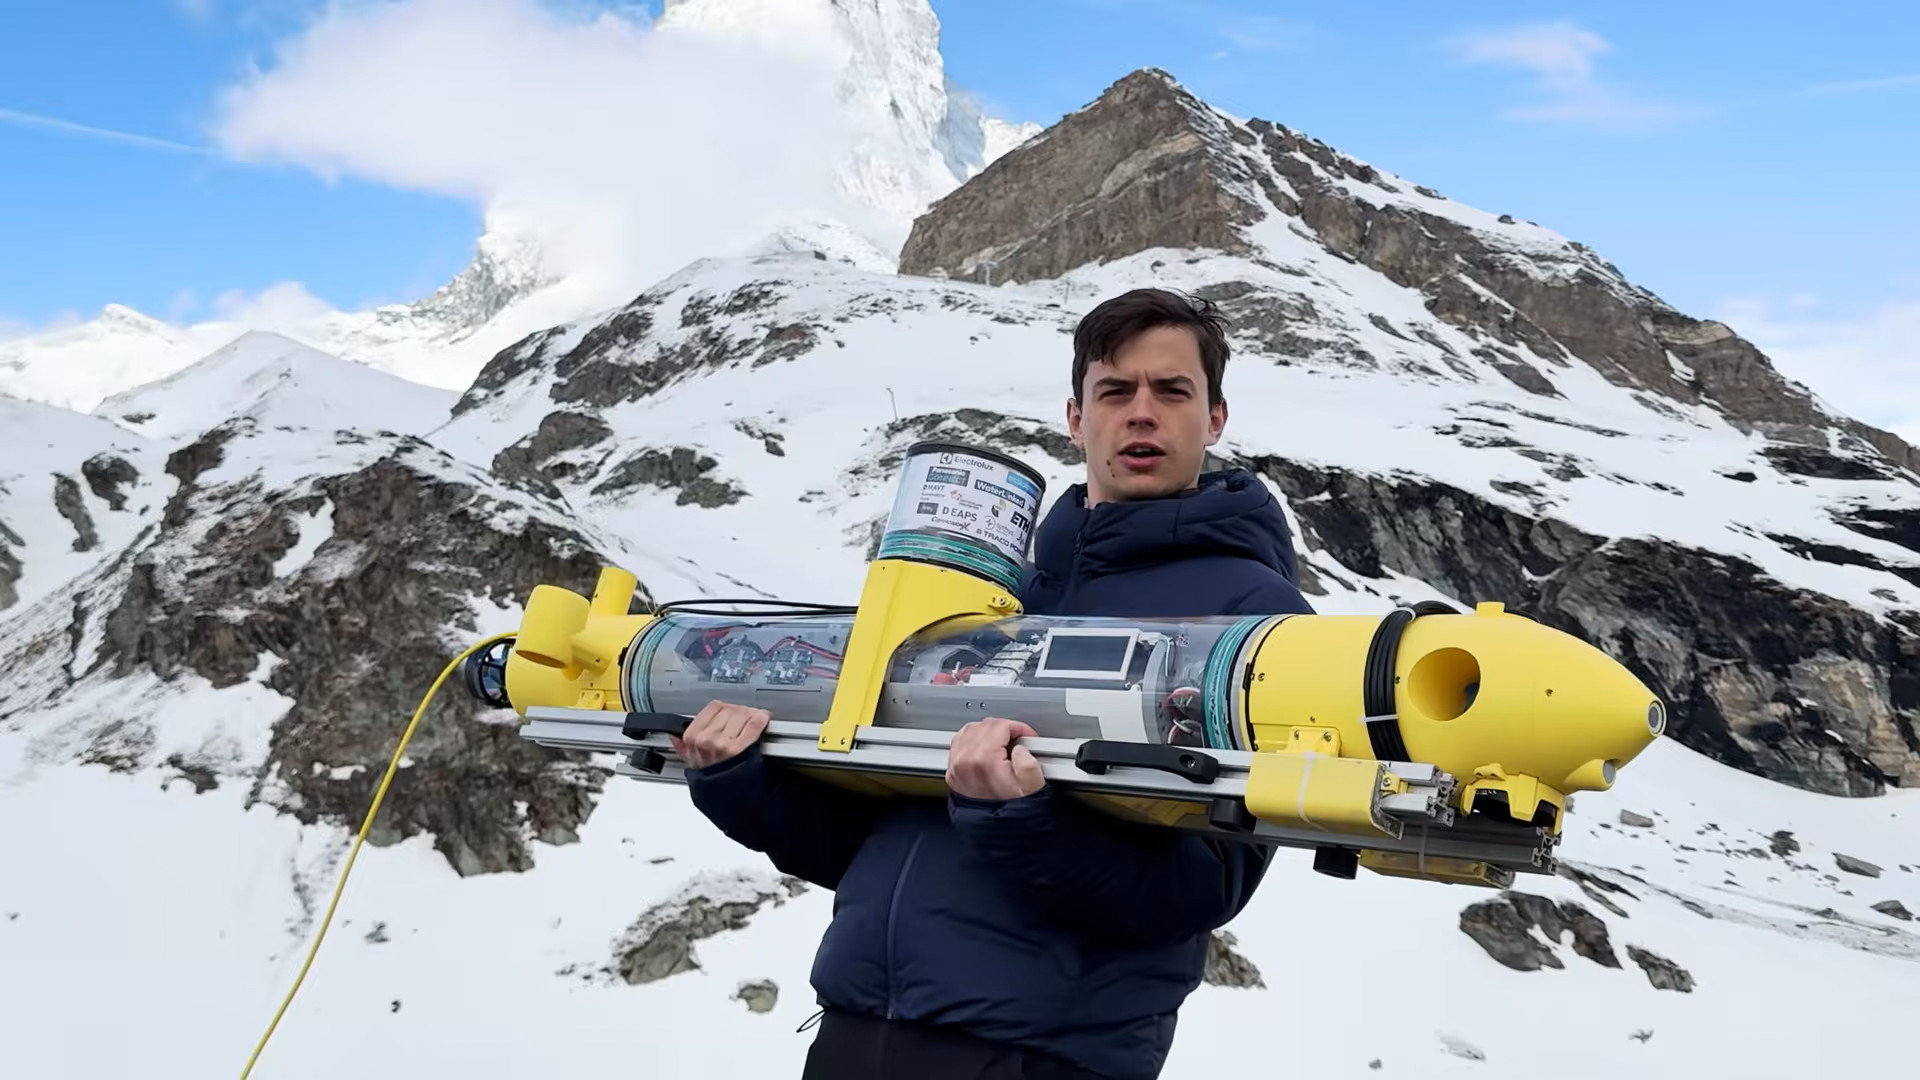
Перевод статьи Submersible Drone Analyzes Ice — Fenix Guthrie, Hackaday.
Кататься по льду замёрзшего озера — хоть на коньках, хоть на шинах — безопасно только тогда, когда точно знаешь толщину льда. Обычный способ проверки — просверлить лунку и измерить вручную — опасен (нужно самому выйти на лёд) и неточен (одна лунка ничего не говорит о соседних метрах). Студенты ETH Zurich зашли с другой стороны: измерять лёд снизу, из-под воды, автономным подводным дроном.
Как устроен аппарат#
- Плавучесть чуть положительная, отрегулированная бетонными балластами — так аппарат сам стремится всплыть, но управляемо.
- Шесть двигателей дают шесть степеней свободы — дрон может двигаться и вращаться в любом направлении.
- Процессор NVIDIA Jetson отвечает за автономную работу.
- GPS-антенна в радоме вынесена наверх — чтобы поймать сигнал, аппарат всплывает и касается льда снизу.
- Позиционирование SBL (Super Short Baseline) — координаты под водой считаются триангуляцией по гидрофонам.
Идея измерения — и что пошло не так#
Изначально толщину планировали мерить сонаром: по отражениям импульса от нижней и верхней границ льда вычислять его толщину. На практике всё оказалось сложнее — шум сонарного сигнала сделал точные измерения почти невозможными.
Команда переключилась на измерение по глубине: аппарат подходит снизу к нижней кромке льда, касается её и меряет давление воды. У метода есть ограничение: при снегопаде поверх льда нарастают слои, и измерение по глубине даёт лишь суммарную толщину, а не толщину критически важного верхнего слоя.
Итог#
Несмотря на все оговорки, первый выход на воду прошёл успешно. Проект — хороший пример того, как инженерная задумка проходит путь от красивой теории (сонарное сканирование) до работающего на практике компромисса (измерение давления), и заодно — как из связки Jetson, акустического позиционирования и шести двигателей собирается вполне серьёзная подводная робототехника силами студенческой команды.